單一神經網絡統合雙足運動與雙手靈巧操作
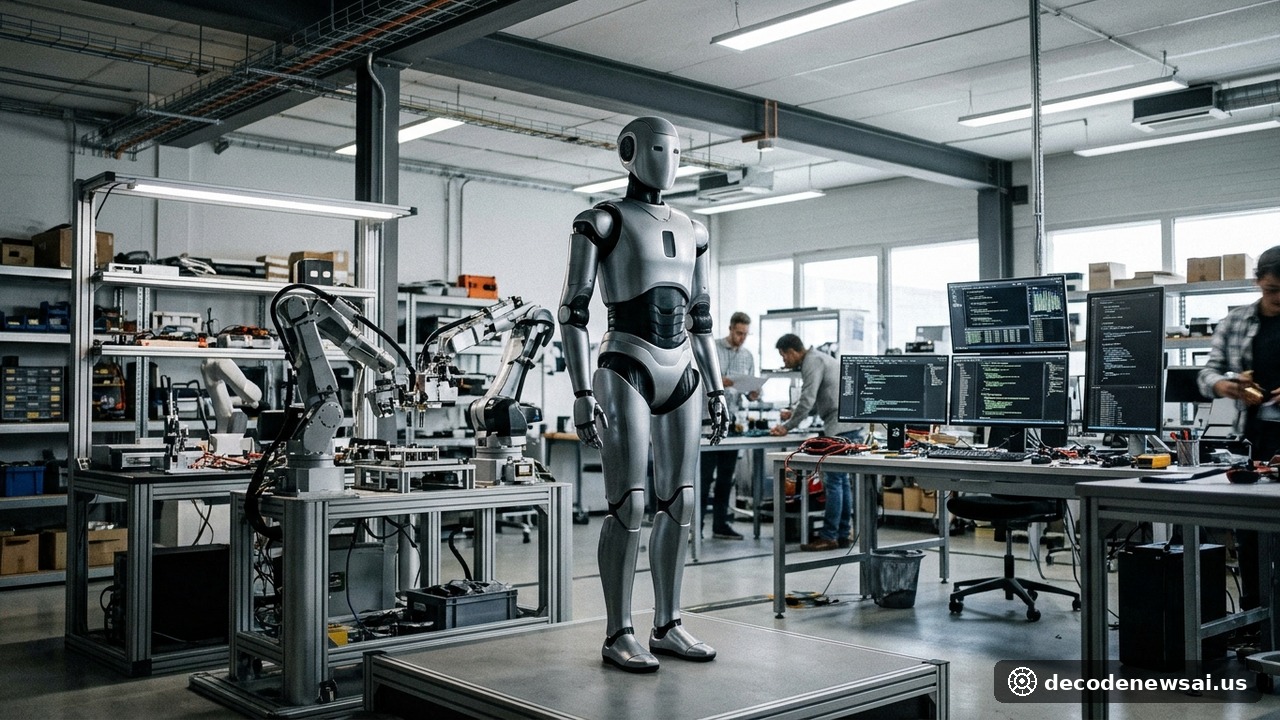
2026年11月13日,波士頓動力與豐田研究院宣佈科研突破;研發團隊首次用大型行爲模型接管全電動Atlas雙足人形機器人,端到端實現自主步態與複雜操作。傳統人形機器人上肢精細操作與下肢平衡行走通常由兩套獨立算法分別控制,在非結構化複雜動態環境中易卡頓倒地。本次展示的系統由單一大型行爲模型統一輸出全身扭矩控制指令。Atlas執行搬運、下蹲、抓取、避障以及將重物精準碼放進封閉容器的完整作業鏈條;測試工程師蓋上箱蓋或突然推開箱體時,Atlas能在毫秒內自主感知並即時重構抓取動作。
豐田研究院大型行爲模型高級副總裁拉斯·泰德雷克博士在技術演示會上稱,大型行爲模型徹底顛覆了機器人控制的範式。波士頓動力首席執行官羅伯特·普萊特在聯合聲明中表示,全電動Atlas採用定製高爆發無刷伺服電機,擁有遠超人類關節的旋轉自由度。聯合研發團隊設計了遠程遙操作高保真數據採集系統,工程技術人員佩戴VR頭顯與外骨骼力反饋手套,向Atlas示範了數十種汽車零部件搬運裝配流程。
LBM神經網絡通過離散擴散策略算法,將視覺傳感器採集的三維點雲與機械臂末端力覺反饋映射爲關節動作,數據標註與技能習得效率較傳統軌跡規劃提升了數十倍以上。現代汽車集團(波士頓動力母公司)與豐田汽車管理層證實,聯合團隊已在北美部分試點製造工廠啟動產線工位實景閉環測試,測試評估全電動Atlas在複雜線束裝配與重型底盤衝壓搬運中的連續無故障運行工時。